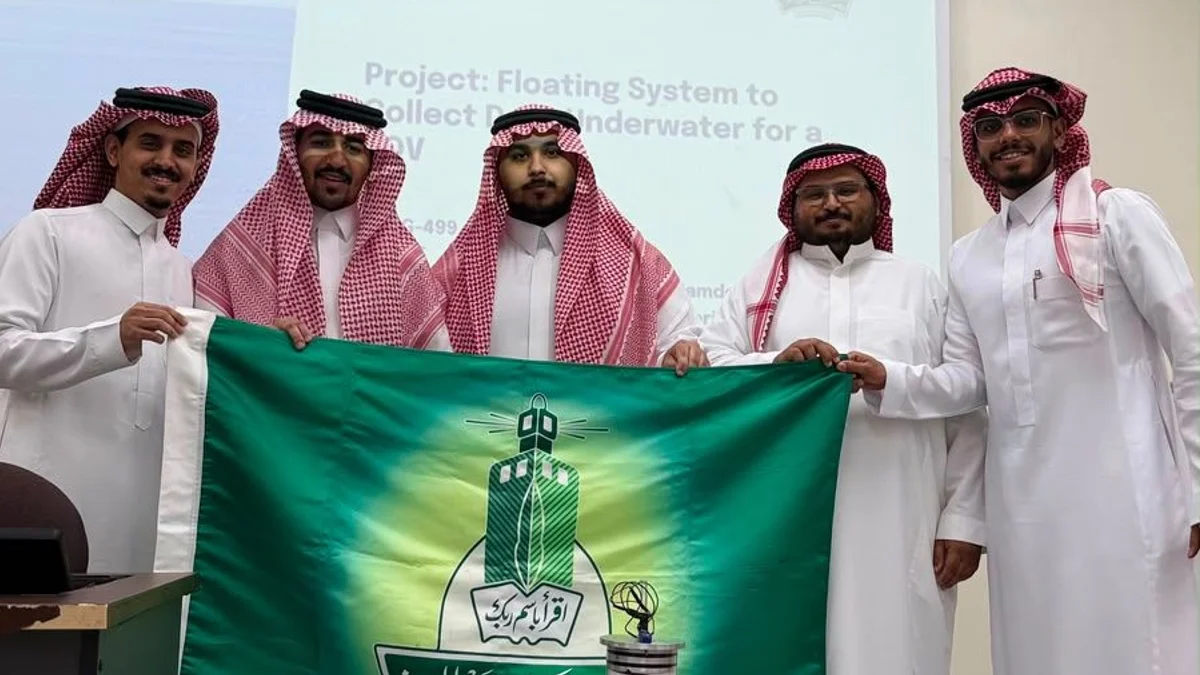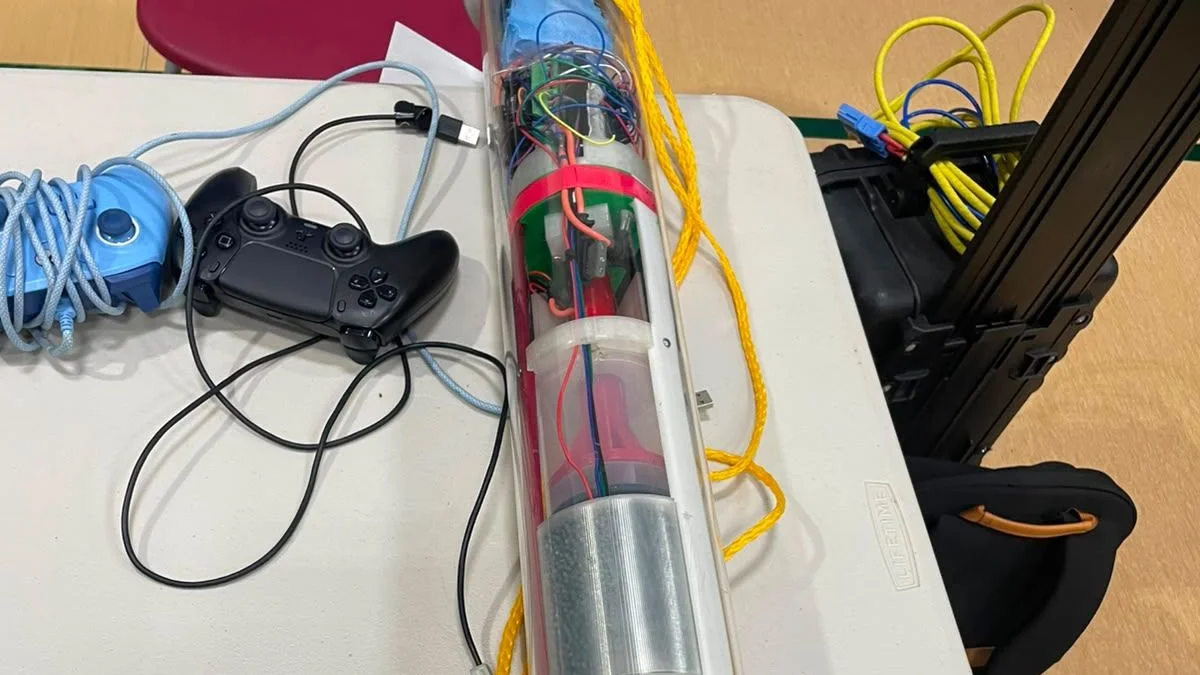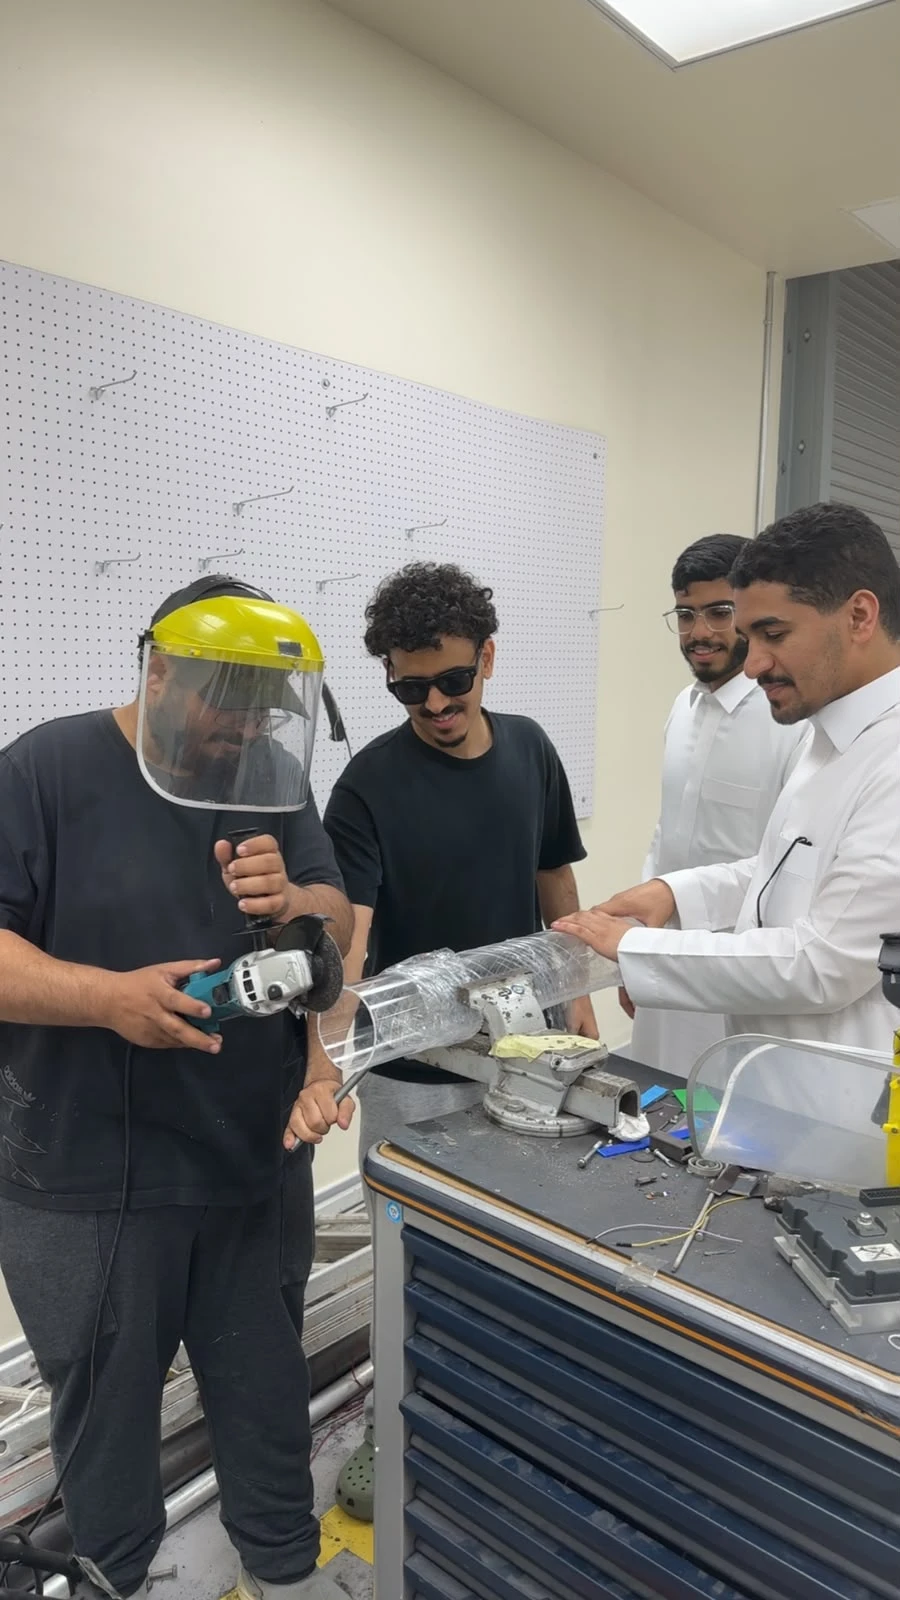

นักศึกษา 5 คนจากมหาวิทยาลัยคิงอับดุลอาซิซได้สร้างทุ่นลอยน้ำที่ใช้กลไกง่ายๆ ราคาประหยัด ในการจมและลอยขึ้นสู่ผิวน้ำโดยอัตโนมัติ พร้อมทั้งบันทึกความลึก ความดัน และอุณหภูมิ
ทั้งห้าคนได้แก่ บันดาร์ คาลิด อัล-ซาห์รานี, ยูเซฟ อัล-โอไตบี, อับดุลซาลาม อัล-ไฟฟี, ซิยาด อัล-ชัมรานี และ อาลี อัล-ไซอารี พวกเขาใช้เวลาหกถึงเจ็ดเดือนในการดำเนินโครงการ ตั้งแต่แนวคิด การวางแผน และการออกแบบเบื้องต้น จนกระทั่งได้ขบวนแห่ที่เสร็จสมบูรณ์
อัล-ซาห์รานี นักศึกษาวิศวกรรมเครื่องกลวัย 24 ปี จากคณะวิศวกรรมศาสตร์ของมหาวิทยาลัย ให้สัมภาษณ์กับ อาหรับนิวส์ ในนามของทีมงาน โดยกล่าวว่าเป้าหมายคือการทำให้การเก็บข้อมูลจากระดับความลึกต่างๆ ง่ายขึ้น โดยใช้ทุ่นขนาดกะทัดรัดที่สามารถควบคุมการเคลื่อนที่ในแนวดิ่งได้เอง ระบบดังกล่าว เขากล่าวว่า สามารถเป็นประโยชน์ต่อนักวิทยาศาสตร์ทางทะเลและมหาสมุทร องค์กรที่ตรวจสอบสิ่งแวดล้อมและเก็บรวบรวมข้อมูลทางทะเล และทีมวิจัยที่พัฒนาหุ่นยนต์ใต้น้ำและเครื่องมือสำรวจ
เขากล่าวว่า “หากมีการพัฒนาอุปกรณ์นี้เพิ่มเติมในอนาคตและเพิ่มประสิทธิภาพการใช้งาน การใช้งานอาจขยายไปสู่ภาคพลังงาน น้ำมัน และก๊าซ สำหรับการตรวจสอบสภาพแวดล้อมทางทะเล หน่วยงานภาครัฐที่เกี่ยวข้องกับการสำรวจ และโครงการพัฒนาชายฝั่งขนาดใหญ่”
อัล-ซาห์รานีกล่าวเสริมว่า ทีมงานได้พัฒนาแนวคิดนี้ให้สอดคล้องกับวิสัยทัศน์ของมกุฎราชกุมารโมฮัมเหม็ด บิน ซัลมาน ในการสร้างความแข็งแกร่งให้กับอุตสาหกรรมทางทะเลของซาอุดีอาระเบีย
หัวใจสำคัญของทุ่นลอยนี้คือกระบอกฉีดยา “อุปกรณ์นี้อาศัยกลไกควบคุมการลอยตัวโดยใช้กระบอกฉีดยาที่เชื่อมต่อกับมอเตอร์และระบบขับเคลื่อนเชิงกล ดังนั้นปริมาณน้ำภายในระบบจึงสามารถเปลี่ยนแปลงได้เพื่อควบคุมการเคลื่อนที่ขึ้นลง” อัล-ซาห์รานีกล่าว
กล่าวอีกนัยหนึ่งคือ ทุ่นจะจมหรือลอยขึ้นโดยการเปลี่ยนแปลงปริมาณน้ำที่มันกักเก็บไว้ ดังนั้นจึงไม่จำเป็นต้องให้ใบพัดหมุนอยู่ตลอดเวลาเพื่อวัดค่าที่ระดับความลึกต่างๆ
เขากล่าวว่า เพื่อหาว่าระบบลูกลอยนี้มีประสิทธิภาพเหนือกว่าระบบที่มีอยู่แล้วมากน้อยเพียงใด จำเป็นต้องมีการทดสอบและเปรียบเทียบในด้านต้นทุน ความแม่นยำของข้อมูล การใช้พลังงาน และประสิทธิภาพในสภาวะการทำงานที่แตกต่างกัน
อัล-ซาห์รานีกล่าวว่าเขาเลือกเรียนวิศวกรรมเครื่องกลเพราะมันผสมผสานทฤษฎีกับการปฏิบัติจริง และทำให้เขามีทักษะในการสร้างระบบ เข้าใจพฤติกรรมของระบบ และนำไปใช้แก้ปัญหาในโลกแห่งความเป็นจริง แต่เขารีบเน้นย้ำว่าโครงการนี้เป็นผลงานของทีม โดยที่สมาชิกแต่ละคนได้ทิ้งร่องรอยส่วนตัวไว้ในงานนั้น ๆ
“ผลงานชิ้นนี้จะไม่สามารถสำเร็จลุล่วงได้เลยหากปราศจากความทุ่มเทอย่างหนักของทีมงานที่ผมภาคภูมิใจ และพวกเขาสมควรได้รับคำขอบคุณและคำชื่นชมอย่างยิ่ง” เขากล่าว
ทุ่นลอยน้ำดังกล่าวได้ปรากฏตัวต่อสาธารณชนเป็นครั้งแรกในการแข่งขัน MATE ROV World Championship ประจำปีนี้ ซึ่งเป็นการแข่งขันหุ่นยนต์ใต้น้ำที่ดึงดูดทีมมหาวิทยาลัยจากทั่วโลก นักศึกษาได้เข้าร่วมการแข่งขันในประเภท PIONEER ในฐานะส่วนหนึ่งของทีม Red Sea Rovers ซึ่งเป็นตัวแทนของ KAU ภายใต้การดูแลของศาสตราจารย์ Nidal Abu-Hamdeh และศาสตราจารย์ Ammar Malibari ทีมดังกล่าวได้อันดับที่เจ็ดของโลกในการแข่งขันรอบชิงชนะเลิศ